AI Center Logo

4-SANOAT INQILOBI SARI

O‘zbekistonda Physical AI va robototexnikani rivojlantirish

Sun'iy intellekt va raqamli iqtisodiyotni rivojlantirish markazi
ICTWEEK 2026, Toshkent

TOWARDS THE 4TH INDUSTRIAL REVOLUTION

Developing Physical AI and Robotics in Uzbekistan

Center for the Development of Artificial Intelligence and Digital Economy
ICTWEEK 2026, Tashkent

Maqsadimiz

Our Goal
Bizning markaz O‘zbekistonda Jismoniy Sun'iy Intellekt (Physical AI) ekotizimini barpo etishni o‘z oldiga maqsad qilib qo‘ygan.

  • Nazariy bilimlarni bevosita amaliyot bilan bog‘lash.
  • Universitetlar va ixtisoslashtirilgan maktablar uchun maxsus "AI Robototexnika" dasturlarini ishlab chiqish.
  • Mahalliy kadrlar salohiyatini oshirish va texnologik uzluksizlikni ta'minlash.

Our center aims to build a Physical Artificial Intelligence (Physical AI) ecosystem in Uzbekistan.

  • Connecting theoretical knowledge directly with practical application.
  • Developing specialized "AI Robotics" programs for universities and specialized schools.
  • Increasing the capacity of local personnel and ensuring technological continuity.
AI robot

Ta'limda innovatsiya

Sinfxonalar uchun mo‘ljallangan hamyonbop va ochiq kodli 6 o‘qli robot manipulyatori.

  • Hamyonboplik: Maktab va oliygohlar byudjetiga mos keluvchi arzon arxitektura.
  • Amaliylik: Robot ehtiyot qismlarini PLA+, PETG materiallaridan 3D printerda chop etish imkoniyati.
  • Ochiqlik: Ochiq manbali Hugging Face LeRobot ekotizimi orqali integratsiya.

Innovation in Education

An affordable and open-source 6-axis robotic manipulator designed for classrooms.

  • Affordability: Cost-effective architecture suitable for school and university budgets.
  • Practicality: Ability to 3D print robot parts using PLA+ and PETG materials.
  • Openness: Integration through the open-source Hugging Face LeRobot ecosystem.
SO-ARM101 Robot
Physical AI ta'lim jarayoni

Kelajak ekotizimi

Arzon robotlarni dars jarayoniga kiritish orqali qanday natijalarga erishamiz?

  • Yoshlarning sun'iy intellekt va muhandislikka bo‘lgan qiziqishini tubdan oshirish.
  • Algoritmlarni quruq kodda emas, balki jonli mexanizmlar orqali test qilish (Vision-Language-Action).
  • O‘zbekistonning kelajakdagi barqaror texnologik poydevorini shakllantirish.

Ecosystem of the Future

What results will we achieve by introducing affordable robots into the educational process?

  • Radically increasing youth interest in artificial intelligence and engineering.
  • Testing algorithms not just in raw code, but through live mechanisms (Vision-Language-Action).
  • Forming the stable future technological foundation of Uzbekistan.

Amaliy qo‘llanma

Practical Guide


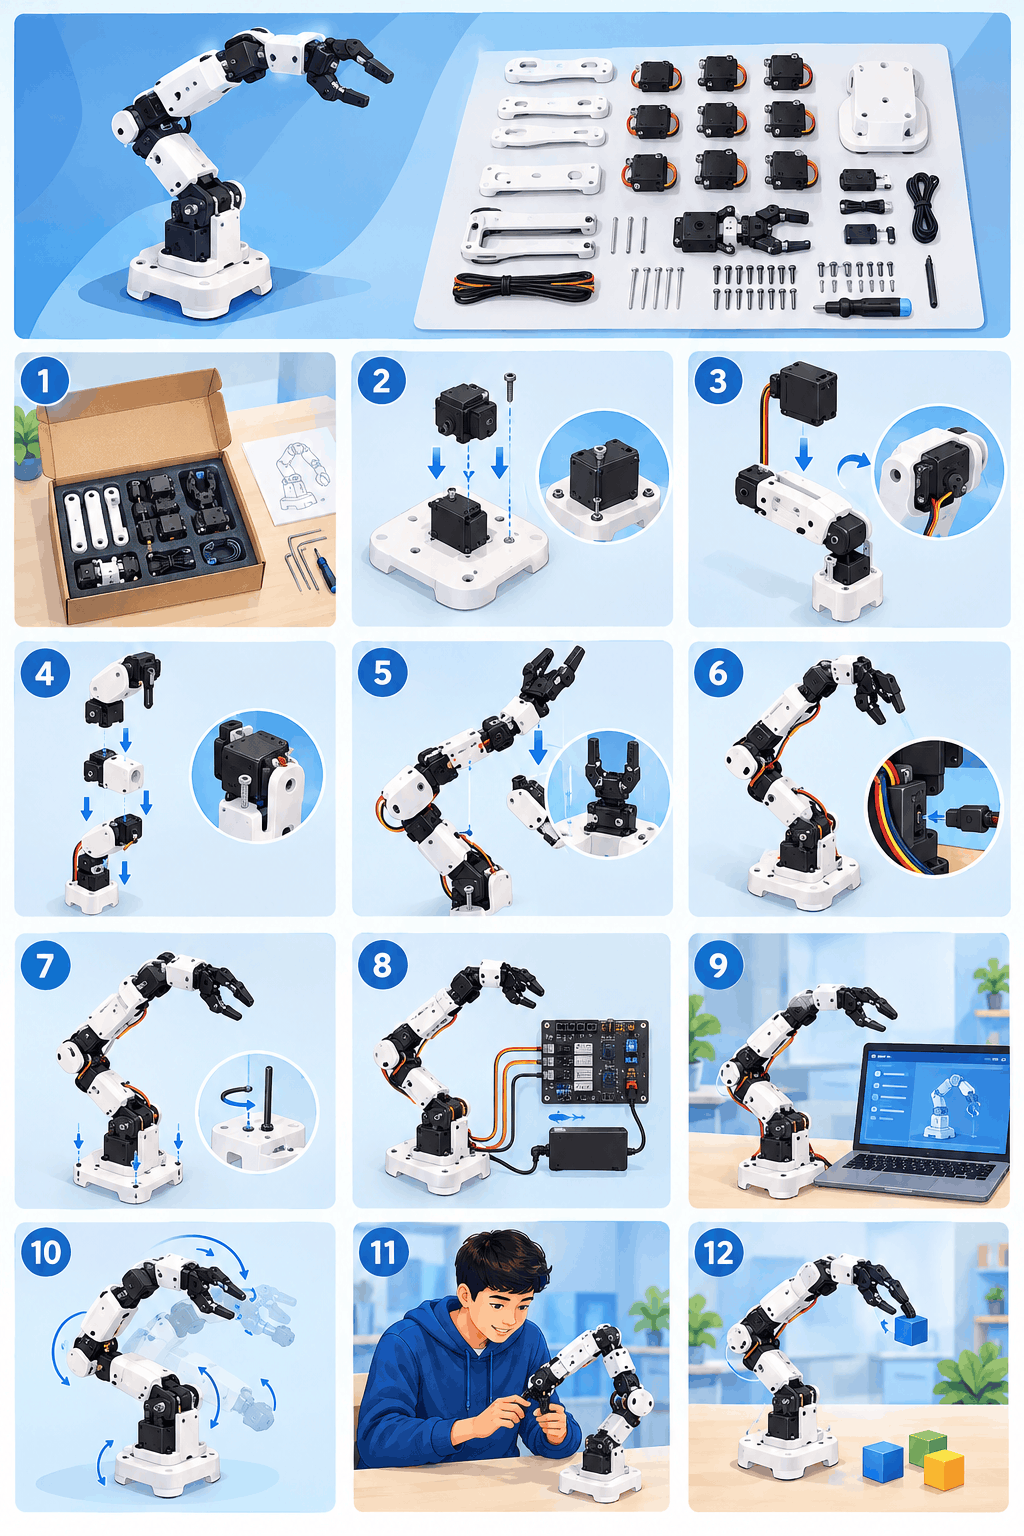
SO-ARM101 manipulyatorini yig‘ish va teleoperatsiya jarayonlari bo‘yicha o‘zbek tilidagi qo‘llanma.

A practical guide in Uzbek on assembling and teleoperating the SO-ARM101 manipulator.

END-TO-END

Physical AI rivojlanish sikli

G‘oyadan jismoniy robotgacha, har bir bosqich keyingisini oziqlantiradigan uzluksiz sikl.

Physical AI Development Cycle

From idea to physical robot, an uninterrupted cycle where each stage feeds the next.

Physical
AI
RAQAMLI MASHQ MAYDONI

Loyihalashdan simulyatsiyagacha

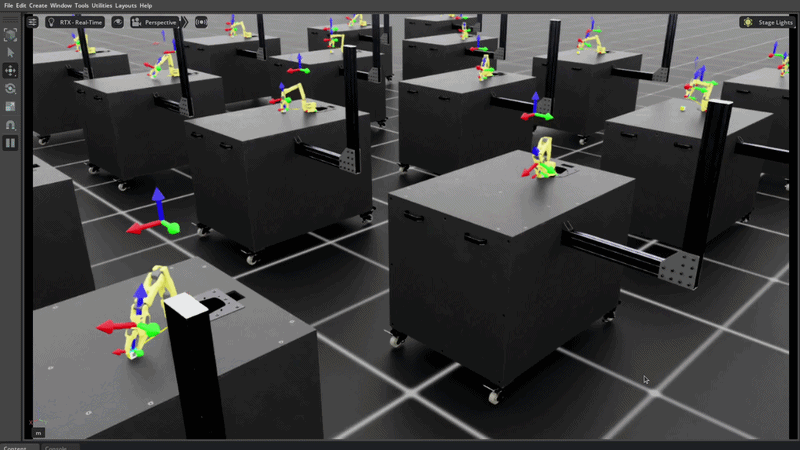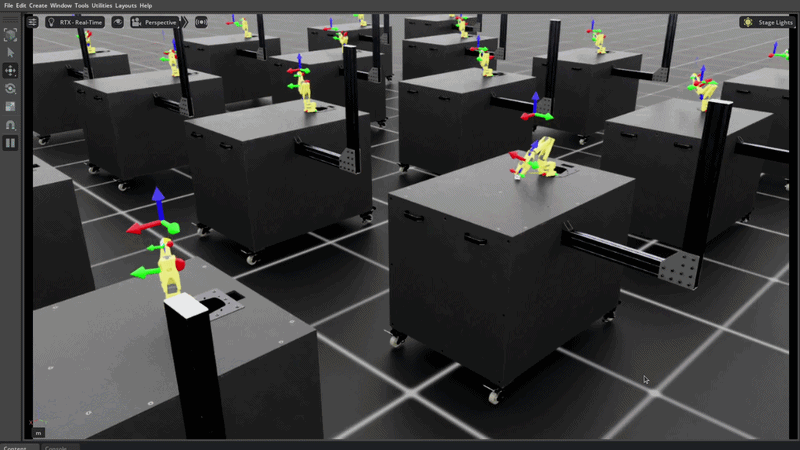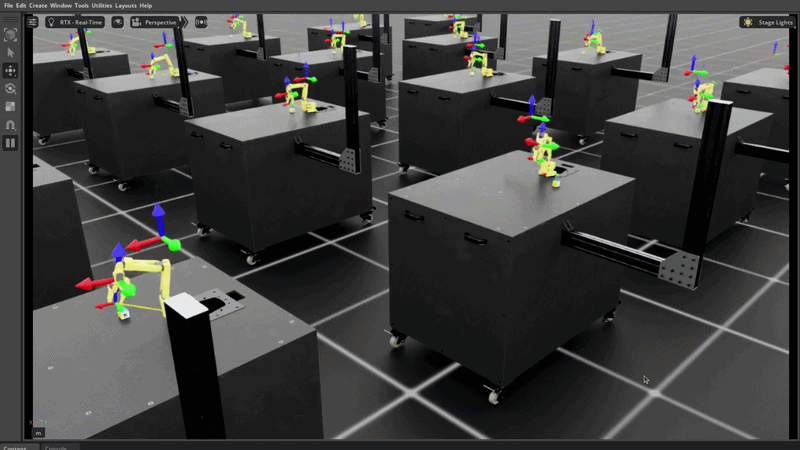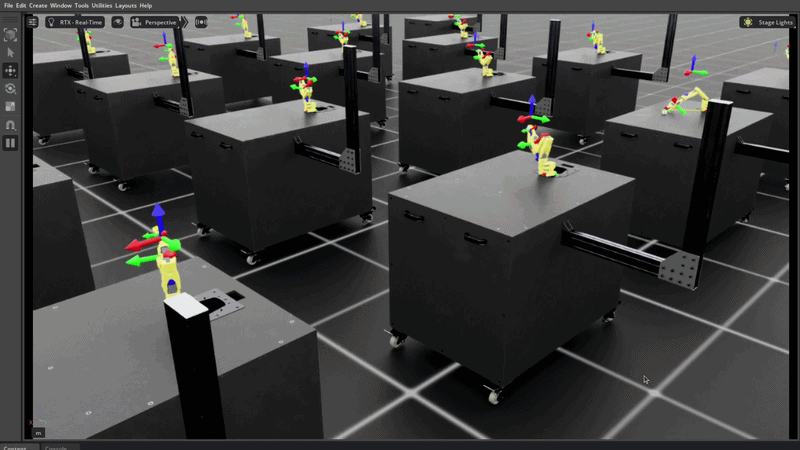
Har bir prototip haqiqiy robotga yuklanishidan oldin, NVIDIAning Isaac Sim va Isaac Lab muhitida minglab marta sinovdan o‘tadi.

DIGITAL TRAINING GROUND

From Design to Simulation

Before deployment on a real robot, every prototype is tested thousands of times in NVIDIA's Isaac Sim and Isaac Lab environments.

🧩

Raqamli egizak

Bosing ↺

Digital Twin

Tap ↺

Digital Twin

Isaac Sim'da robot va muhitning fizika qonunlariga to‘liq mos raqamli nusxasi yaratiladi, har bir bo‘g‘im, sensor va yuzaga aniq ishlov beriladi.

A physically accurate digital replica of the robot and environment is created in Isaac Sim, meticulously processing every joint, sensor, and surface.

🎲

Sintetik ma'lumot

Bosing ↺

Synthetic Data

Tap ↺

Domain Randomization

Yorug‘lik, tekstura va jismlar tasodifiy o‘zgartirilib, minglab virtual stsenariy generatsiya qilinadi, bu real dunyo xilma-xilligini taqlid qiladi.

Lighting, textures, and objects are randomly altered to generate thousands of virtual scenarios, mimicking real-world diversity.

⚡

Parallel o‘qitish

Bosing ↺

Parallel Training

Tap ↺

Isaac Lab (RL)

GPU klasteri yordamida bir vaqtning o‘zida minglab robot nusxasi mustahkamlangan o‘qitishdan (Reinforcement Learning) o‘tadi, real vaqtdan ming barobar tezroq.

Using a GPU cluster, thousands of robot replicas undergo Reinforcement Learning simultaneously, thousands of times faster than real-time.

🔁

Sim-to-Real

Bosing ↺

Sim-to-Real

Tap ↺

Ko‘chirish

Transfer

Simulyatsiyada shakllangan siyosat (policy) minimal moslashtirish bilan haqiqiy SO-ARM101 robotiga yuklanadi va sinovdan o‘tkaziladi.

The policy developed in simulation is loaded onto the real SO-ARM101 robot with minimal adaptation and tested.

END-TO-END

Ma'lumot aylanmasi

Teleoperatsiyadan yig‘ilgan har bir harakat LeRobot ma'lumotlar to‘plamiga qo‘shiladi, VLA modelini o‘qitadi va yaxshilangan xatti-harakat sifatida robotga qaytadi.

Data Flow

Every action recorded from teleoperation is added to the LeRobot dataset, trains the VLA model, and returns to the robot as improved behavior.

Teleoperatsiya
Teleoperation
LeRobot Dataset
VLA o‘qitish
VLA Training
Joriy etish
Deployment

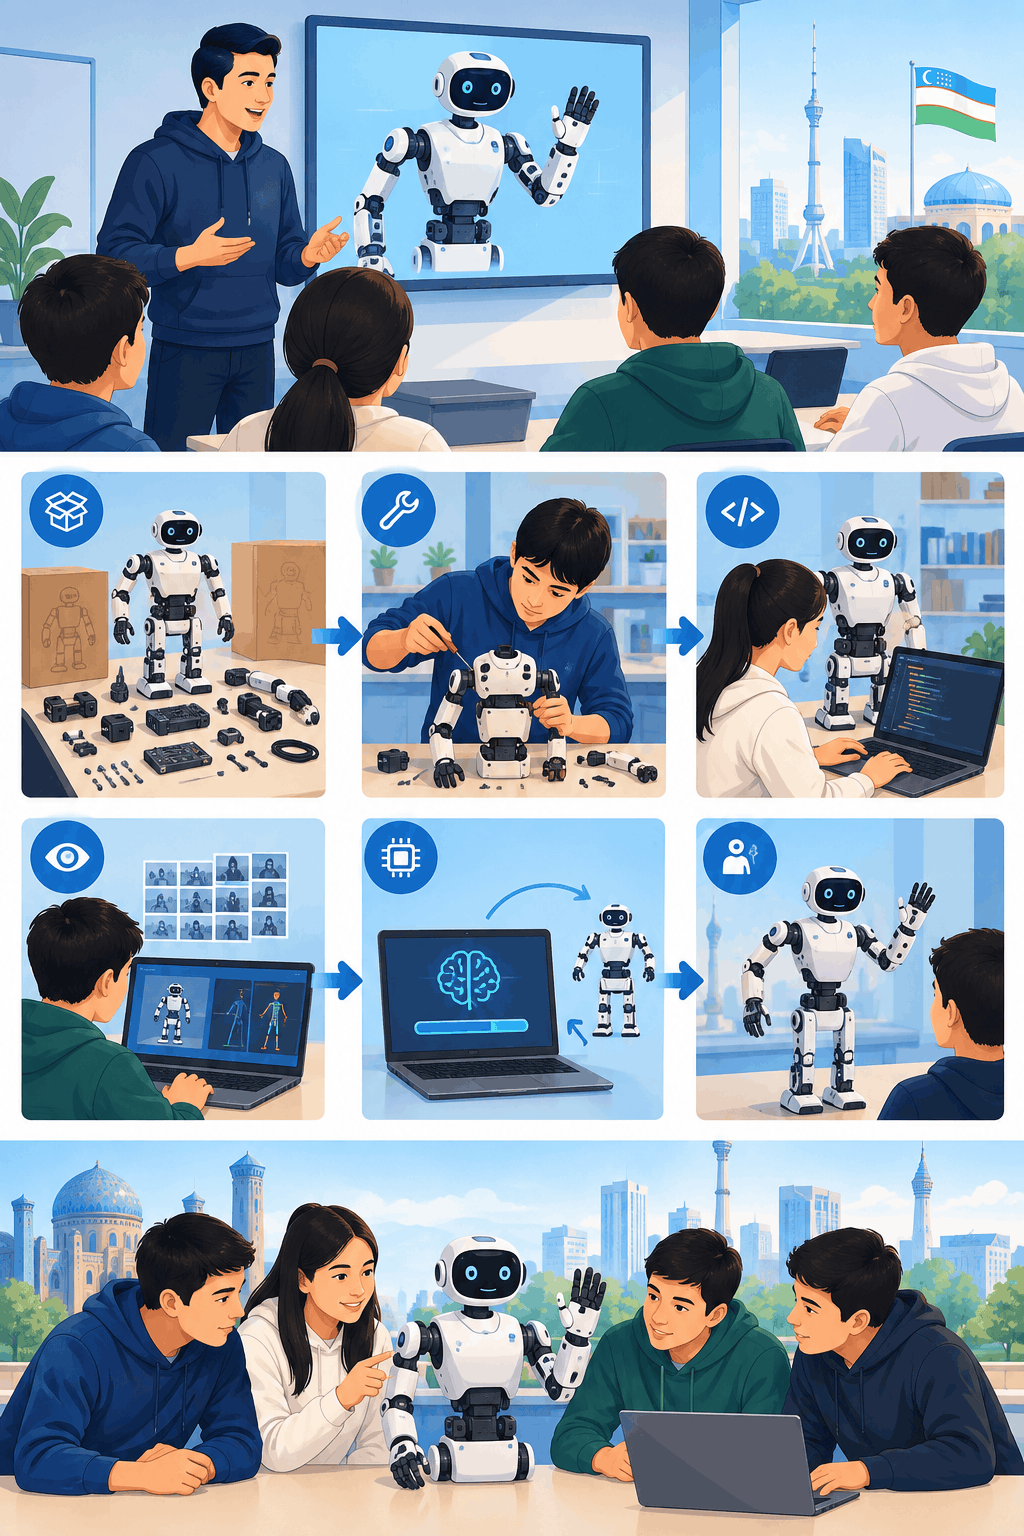
Physical AI texnologiyalarini chuqur o‘zlashtirgan O‘zbekiston yoshlari ertaga haqiqiy aqlli robotlarni o‘z qo‘llari bilan yaratadi.

By deeply mastering Physical AI technologies, the youth of Uzbekistan will build truly intelligent robots with their own hands tomorrow.
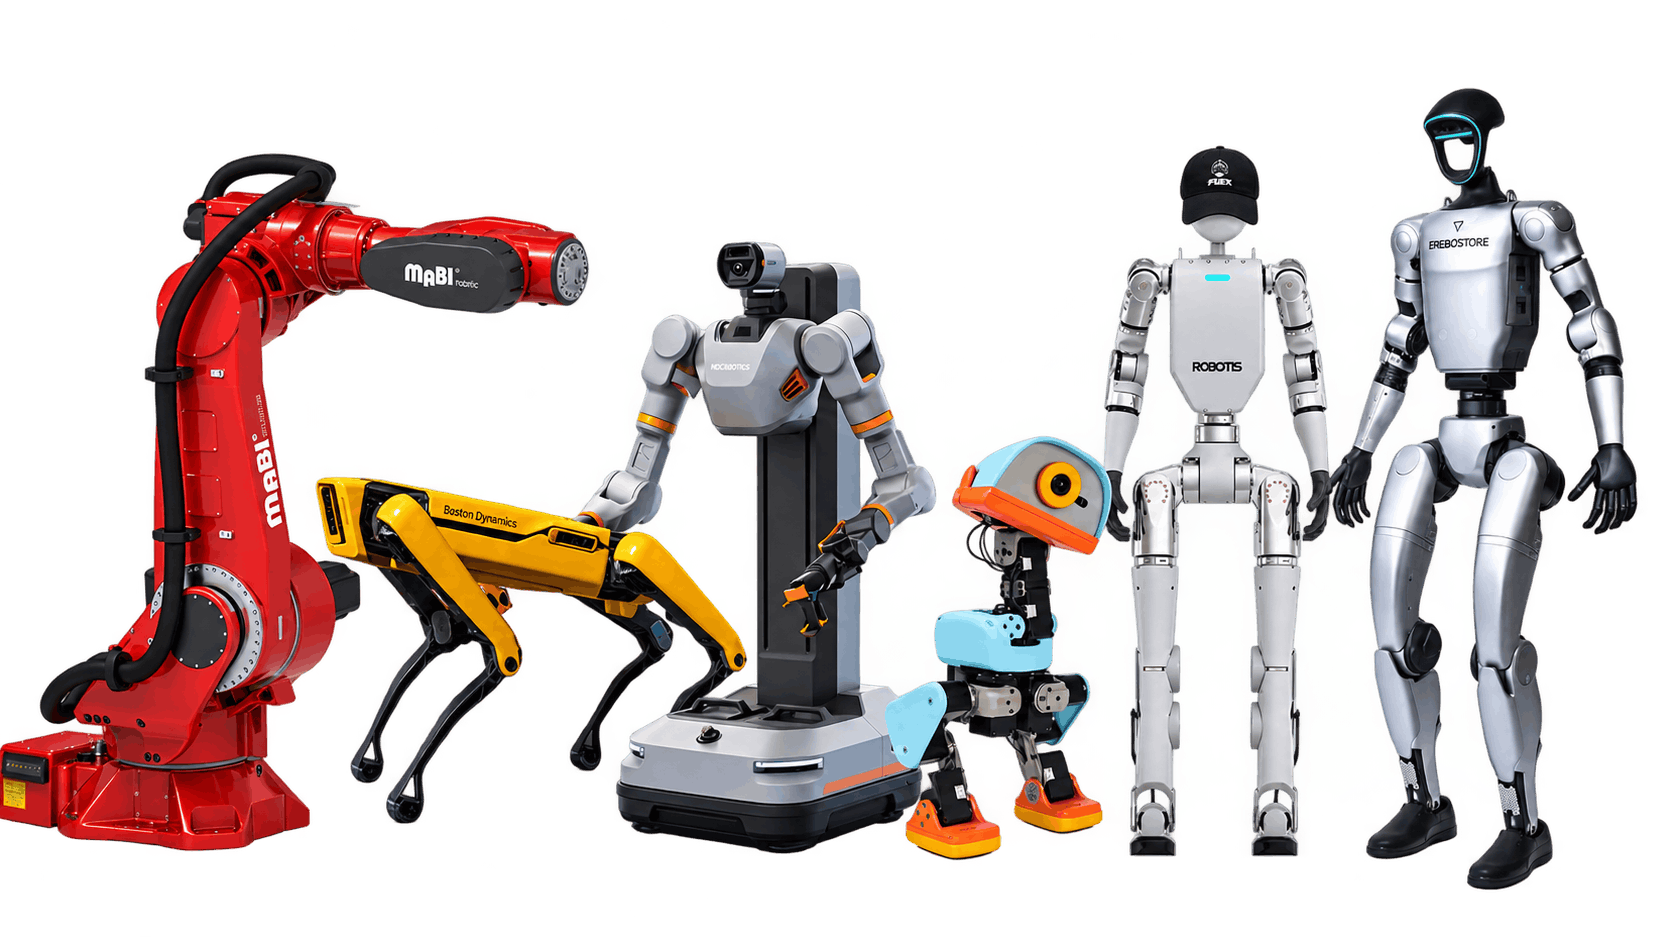
Robotics family
AI Center Logo

Kelajakni birgalikda quramiz

Innovatsion ta'lim loyihalarida hamkorlik qilishga tayyormiz.

E'tiboringiz uchun rahmat!

Building the future together

We are ready to collaborate on innovative educational projects.

Thank you for your attention!
1 / 10
Simulation
Isaac Lab muhitida bir nechta SO-ARM101 robotlari parallel simulyatsiya qilinib, ma'lum vazifa bajarishga o‘qitilmoqda.
Manba: wiki.seeedstudio.com
Several SO-ARM101 robots are simulated in parallel in the Isaac Lab environment, trained to perform specific tasks.
Source: wiki.seeedstudio.com
Sim-to-Real
O‘qitilgan siyosatning simulyatsiyadan haqiqiy SO-ARM101 robotiga ko‘chirilishi (Sim-to-Real) jarayoni.
Manba: medium.com/@kabilankb2003
The process of transferring the trained policy from simulation to the real SO-ARM101 robot (Sim-to-Real).
Source: medium.com/@kabilankb2003