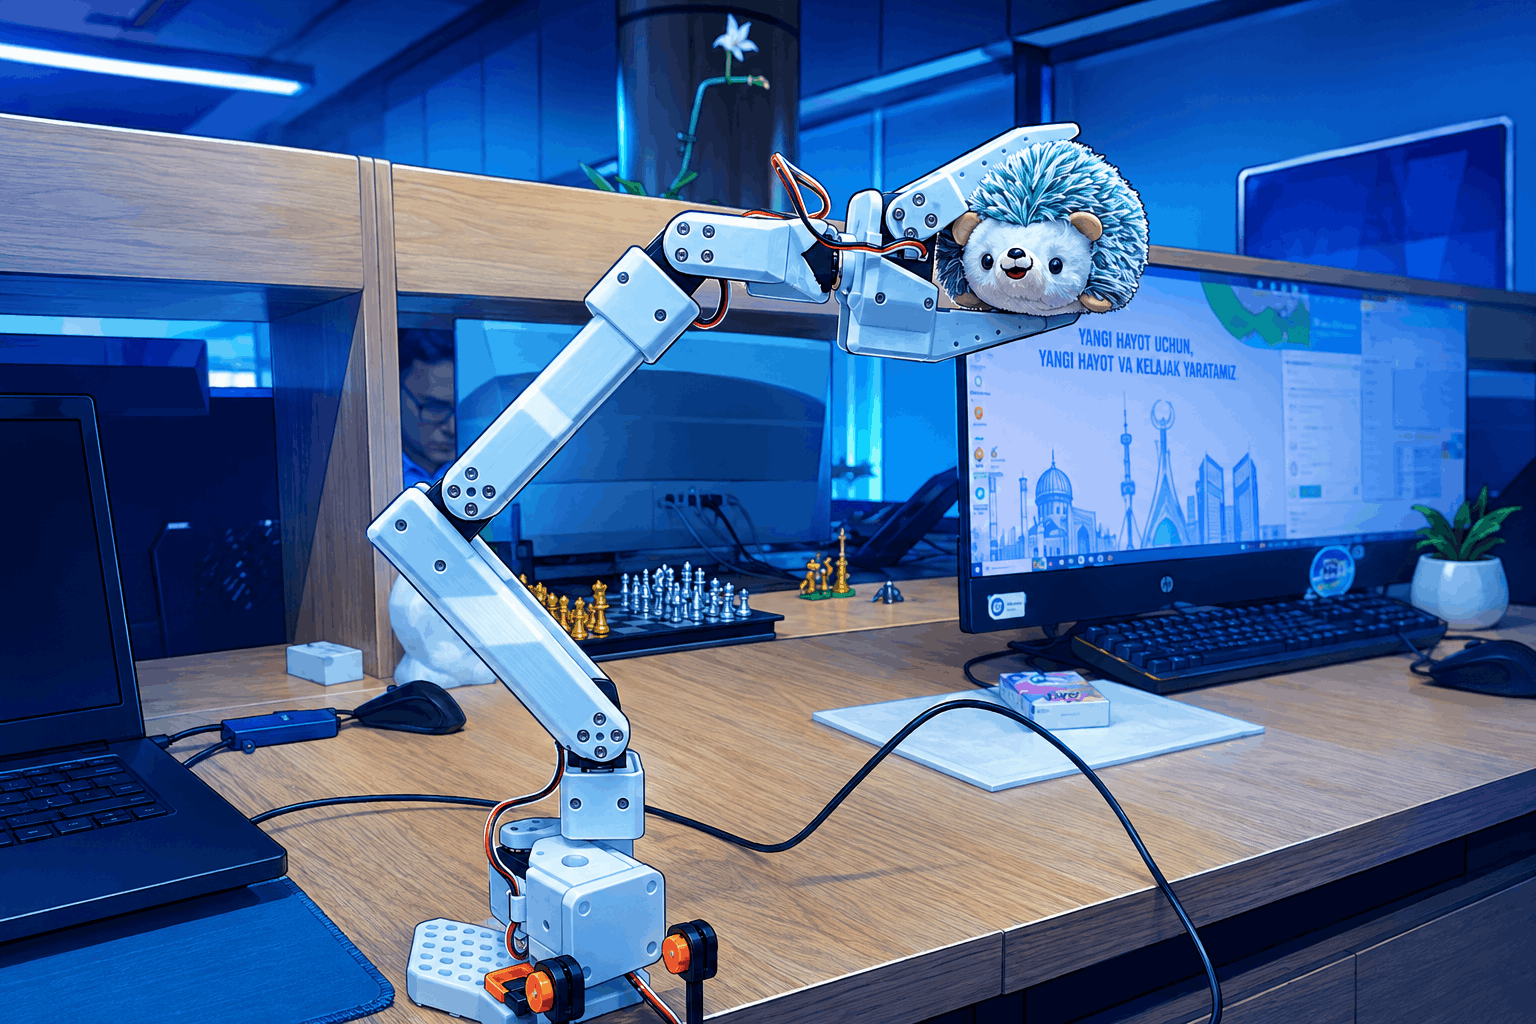

SO-ARM101 robot-qo‘lini yig‘ish bo‘yicha qo‘llanma


Ushbu qo‘llanmada Hugging Face LeRobot loyihasining "bayroqdor" roboti — SO-101 robot-qo‘lini qanday yig‘ish kerakligi bosqichma-bosqich tushuntiriladi. Qo‘llanma rasmiy LeRobot hujjatlari asosida tayyorlangan.
1. Qismlarni topish
Barcha kerakli detallar ro‘yxati (bill of materials) va ularni sotib olish havolalari SO-ARM100 GitHub sahifasida keltirilgan. Shu sahifada 3D-bosib chiqarish uchun fayllar va tavsiyalar ham mavjud — agar birinchi marta 3D-printer bilan ishlayotgan bo‘lsangiz yoki printeringiz bo‘lmasa, ko‘rsatmalarga alohida e'tibor bering.
2. LeRobot kutubxonasini o‘rnatish
LeRobot dasturini o‘rnatish uchun rasmiy o‘rnatish qo‘llanmasiga amal qiling.
Bundan tashqari, Feetech motorlari SDK'sini alohida o‘rnatish kerak:
pip install -e ".[feetech]"3. Motorlar haqida ma'lumot
Follower (kuzatuvchi) qo‘l 6 ta STS3215 motoridan foydalanadi, ularning barchasi 1/345 tishli uzatma nisbatiga ega. Leader (boshqaruvchi) qo‘lda esa uchta har xil uzatma nisbatiga ega motor ishlatiladi — bu o‘z og‘irligini ushlab turish va bir vaqtning o‘zida qo‘l bilan erkin harakatlantirish imkonini beradi.
| Leader qo‘l bo‘g‘imi | Motor № | Uzatma nisbati |
|---|---|---|
| Asos / Yelka aylanishi (Shoulder Pan) | 1 | 1/191 |
| Yelka ko‘tarilishi (Shoulder Lift) | 2 | 1/345 |
| Tirsak egilishi (Elbow Flex) | 3 | 1/191 |
| Bilak egilishi (Wrist Flex) | 4 | 1/147 |
| Bilak aylanishi (Wrist Roll) | 5 | 1/147 |
| Ushlagich (Gripper) | 6 | 1/147 |
4. Motorlarni sozlash
4.1. Har bir qo‘l uchun USB portini aniqlash
MotorBus adapterini kompyuterga USB orqali ulang va quyidagi buyruqni ishga tushiring, so‘ng ko‘rsatma bo‘yicha MotorBus'ni uzib qo‘ying:
lerobot-find-portNatija namunasi:
Finding all available ports for the MotorBus.
['/dev/tty.usbmodem575E0032081', '/dev/tty.usbmodem575E0031751']
Remove the USB cable from your MotorsBus and press Enter when done.

[...Disconnect corresponding leader or follower arm and press Enter...]

The port of this MotorsBus is /dev/tty.usbmodem575E0032081
Reconnect the USB cable.
Bu yerda topilgan port — /dev/tty.usbmodem575E0032081 — sizning leader yoki follower qo‘lingizga tegishli.
Linux tizimida USB portlarga ruxsat berish uchun quyidagini bajaring:
sudo chmod 666 /dev/ttyACM0
sudo chmod 666 /dev/ttyACM1
4.2. Motorlarga ID va baudrate belgilash
Har bir motor tarmoqda o‘ziga xos ID raqami orqali aniqlanadi. Zavoddan chiqqan yangi motorlarning barchasida odatda ID = 1 bo‘ladi. Kontroller va motorlar o‘rtasida to‘g‘ri aloqa o‘rnatilishi uchun har bir motorga alohida, boshqalardan farqli ID berish zarur. Shuningdek, barcha motorlar va kontroller bir xil baudrate (ma'lumot uzatish tezligi)da ishlashi kerak.
Bu sozlamalar motorning ichki xotirasi (EEPROM)ga yoziladi, shuning uchun bu jarayonni faqat bir marta bajarish kifoya. Agar boshqa robotdan olingan motorlardan foydalanayotgan bo‘lsangiz, ID va baudrate mos kelmasligi mumkin — bu holda ham shu qadamni bajarish kerak bo‘ladi.
Muqobil usul: Motorlarga ID belgilash uchun
lerobot-setup-motorsbuyrug‘i o‘rniga FT SCServo Debug yoki shunga o‘xshash Feetech servo-utilitalaridan ham foydalanish mumkin. Bunday dasturlar orqali har bir motorni alohida ulab, uning ID raqami va baudrate qiymatini grafik interfeys yordamida ko‘rish va o‘zgartirish qulayroq bo‘ladi, ayniqsa ko‘p sonli motorlar bilan ishlaganda yoki xatolikni aniqlash kerak bo‘lganda.
Follower qo‘l uchun
Kompyuter va quvvat manbaini follower qo‘lning kontroller platasiga ulang. So‘ng oldingi qadamda topilgan port bilan quyidagi buyruqni bajaring (yoki Python API misolidan foydalaning). Follower qo‘lga id parametri orqali nom bering:
lerobot-setup-motors \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem585A0076841  # <- oldingi qadamda topilgan portni shu yerga qo‘ying
from lerobot.robots.so_follower import SO101Follower, SO101FollowerConfig
config = SO101FollowerConfig(
port="/dev/tty.usbmodem585A0076841",
id="my_awesome_follower_arm",
)
follower = SO101Follower(config)
follower.setup_motors()Ekranda quyidagi ko‘rsatma chiqadi:
Connect the controller board to the 'gripper' motor only and press enter.Ko‘rsatmaga muvofiq, faqat ushlagich (gripper) motorini kontroller platasiga ulang — u boshqa hech qanday motorga zanjir shaklida ulanmagan bo‘lishi kerak. Enter tugmasini bosganingizda, skript avtomatik ravishda shu motor uchun ID va baudrate'ni belgilaydi.
Nosozliklarni bartaraf etish: Agar xatolik yuzaga kelsa, quyidagi ulanishlarni tekshiring: quvvat manbai, kompyuter bilan kontroller platasi orasidagi USB kabel va kontroller platasidan motorga boradigan 3-pinli kabel. Agar Waveshare kontroller plata ishlatilayotgan bo‘lsa, ikkala jamper ham B (USB) kanalida turganiga ishonch hosil qiling.
Muvaffaqiyatli bo‘lsa, quyidagi xabar chiqadi:
'gripper' motor id set to 6Undan so‘ng keyingi ko‘rsatma paydo bo‘ladi:
Connect the controller board to the 'wrist_roll' motor only and press enter.3-pinli kabelni kontroller platasidan uzib olishingiz mumkin (gripper motoriga ulangan holda qoldirsa ham bo‘ladi), so‘ng yangi 3-pinli kabelni wrist_roll motoriga ulang va uni kontroller platasiga ulang. Har bir motor uchun shu tartibda davom eting — motor boshqa birortasiga ulanmagan va faqat kontroller platasiga bevosita ulangan bo‘lishi kerak.
Maslahat: Har bir qadamdan oldin kabellarni tekshirib turing — masalan, platani qo‘l bilan ushlaganingizda quvvat kabeli tasodifan uzilib qolishi mumkin.
Jarayon tugagach, barcha motorlarning 3-pinli kabellarini bir-biriga ketma-ket ulashingiz mumkin, birinchi motor (ID=1, "shoulder pan")dan esa kontroller platasiga kabel tortiladi — bu plata endi qo‘lning asosiga o‘rnatiladi.
Leader qo‘l uchun
Xuddi shu qadamlarni leader qo‘l uchun ham takrorlang:
lerobot-setup-motors \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem575E0031751  # <- oldingi qadamda topilgan portni shu yerga qo‘ying
from lerobot.teleoperators.so_leader import SO101Leader, SO101LeaderConfig
config = SO101LeaderConfig(
port="/dev/tty.usbmodem585A0076841",
id="my_awesome_leader_arm",
)
leader = SO101Leader(config)
leader.setup_motors()5. Detallarni tozalash
3D-bosib chiqarilgan barcha detallardan qo‘llab-quvvatlovchi materiallarni (support material) tozalab oling. Buning eng qulay usuli — kichik otvertka yordamida material ostidan kirib, uni ehtiyotlik bilan ajratib olish.
Har bir motorni joyiga o‘rnatishdan oldin unga 3-pinli kabelni ulab qo‘yish tavsiya etiladi.
6. Bo‘g‘imlarni yig‘ish
1-bo‘g‘im
- Ikkala motor shoxchasini (horn) o‘rnating. Yuqori shoxchani M3x6mm vint bilan mahkamlang, pastki shoxcha uchun vint kerak emas.
- Birinchi motorni asosga joylashtiring.
- Motorni 4 ta M2x6mm vint bilan mahkamlang (eng kichik vintlar) — ikkitasi yuqoridan, ikkitasi pastdan.
- Birinchi motor ushlagichini kiygizib, ikki tomondan bittadan M2x6mm vint bilan mahkamlang.
- Yelka qismini o‘rnating.
- Yelka qismini yuqoridan 4 ta va pastdan 4 ta M3x6mm vint bilan mahkamlang.
- Yelka motor ushlagichini qo‘shing.
2-bo‘g‘im
- Ikkala motor shoxchasini o‘rnating. Yuqori shoxchani M3x6mm vint bilan mahkamlang.
- Ikkinchi motorni yuqoridan kiritib joylashtiring.
- Motorni 4 ta M2x6mm vint bilan mahkamlang.
- Yelka-bilak (upper arm) qismini har ikki tomondan 4 tadan M3x6mm vint bilan biriktiring.
3-bo‘g‘im
- Ikkala motor shoxchasini o‘rnating. Yuqori shoxchani M3x6mm vint bilan mahkamlang.
- 3-motorni joylashtirib, 4 ta M2x6mm vint bilan mahkamlang.
- Bilak (forearm) qismini 3-motorga har tomondan 4 tadan M3x6mm vint bilan ulang.
4-bo‘g‘im
- Ikkala motor shoxchasini o‘rnating. Yuqori shoxchani M3x6mm vint bilan mahkamlang.
- 4-motor ushlagichini kiygizing.
- 4-motorni joylashtiring.
- Motorni 4 ta M2x6mm vint bilan mahkamlang.
5-bo‘g‘im
- 5-motorni bilak ushlagichiga joylashtirib, old tomondan 2 ta M2x6mm vint bilan mahkamlang.
- Bilak motoriga faqat bitta shoxcha o‘rnating va M3x6mm vint bilan mahkamlang.
- Bilak qismini 4-motorga ikki tomondan 4 tadan M3x6mm vint bilan biriktiring.
Ushlagich (Gripper) va dastak
- Ushlagichni 5-motorga, bilakdagi motor shoxchasiga 4 ta M3x6mm vint bilan biriktiring.
- Ushlagich motorini joylashtirib, har tomondan 2 tadan M2x6mm vint bilan mahkamlang.
- Ushlagich motoriga ikkala shoxchani o‘rnating — yuqorisini M3x6mm vint bilan mahkamlang, pastkisiga vint kerak emas.
- Ushlagich changagini (claw) o‘rnatib, ikki tomondan 4 tadan M3x6mm vint bilan mahkamlang.
Leader qo‘l uchun qo‘shimcha qadamlar:
- Leader ushlagichini bilakka o‘rnating va 4 ta M3x6mm vint bilan mahkamlang.
- Dastakni leader ushlagichiga 1 ta M2x6mm vint bilan biriktiring.
- Ushlagich motorini joylashtirib, har tomondan 2 tadan M2x6mm vint bilan mahkamlang, so‘ng motor shoxchasini M3x6mm vint bilan o‘rnating.
- Follower trigger (tetik) qismini 4 ta M3x6mm vint bilan biriktiring.
7. Kalibrlash
Endi robotni kalibrlash kerak — bu leader va follower qo‘llar bir xil jismoniy holatda bo‘lganda bir xil qiymatlarni ko‘rsatishini ta'minlaydi. Kalibrlash juda muhim bosqich, chunki bitta robotda o‘qitilgan neyron tarmoq boshqa robotda ham to‘g‘ri ishlashi uchun aynan shu jarayon zarur.
Muqobil usul — Lelab: Kalibrlashni terminal buyruqlari orqali emas, balki Lelab — LeRobot uchun rasmiy grafik interfeys (GUI) — yordamida ham amalga oshirish mumkin va ko‘pchilik uchun bu qulayroq bo‘ladi. Lelab orqali kalibrlash bosqichini vizual ravishda, bo‘g‘imlar holatini real vaqtda kuzatib borgan holda bajarish mumkin. Bundan tashqari, kalibrlashdan keyingi keyingi bosqichlar — teleoperatsiya (leader qo‘l bilan follower qo‘lni real vaqtda boshqarish), dataset (ma'lumotlar to‘plami) yig‘ish va modelni o‘qitish (training) — larni ham xuddi shu Lelab interfeysi orqali, alohida terminal buyruqlarisiz bajarish tavsiya etiladi.
Follower qo‘lni kalibrlash
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem58760431551 \ # <- robotingiz porti
    --robot.id=my_awesome_follower_arm # <- robotga nom bering
from lerobot.robots.so_follower import SO101FollowerConfig, SO101Follower
config = SO101FollowerConfig(
port="/dev/tty.usbmodem585A0076891",
id="my_awesome_follower_arm",
)
follower = SO101Follower(config)
follower.connect(calibrate=False)
follower.calibrate()
follower.disconnect()Kalibrlash jarayonida avval robotni barcha bo‘g‘imlar o‘z harakat diapazonining o‘rtasida turadigan holatga keltirish kerak. So‘ng Enter tugmasini bosgach, har bir bo‘g‘imni to‘liq harakat diapazoni bo‘yicha aylantirib chiqish kerak bo‘ladi.
Leader qo‘lni kalibrlash
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem58760431551 \ # <- robotingiz porti
    --teleop.id=my_awesome_leader_arm # <- robotga nom bering
from lerobot.teleoperators.so_leader import SO101LeaderConfig, SO101Leader
config = SO101LeaderConfig(
port="/dev/tty.usbmodem58760431551",
id="my_awesome_leader_arm",
)
leader = SO101Leader(config)
leader.connect(calibrate=False)
leader.calibrate()
leader.disconnect()
Eslatma: Yuqoridagi terminal buyruqlari — kalibrlashni qo‘lda, kod orqali bajarish yo‘li. Agar grafik interfeysni afzal ko‘rsangiz, xuddi shu natijaga Lelab orqali ham erishishingiz mumkin — u kalibrlash, teleoperatsiya, dataset yig‘ish va training bosqichlarining barchasini bitta ilovada birlashtiradi.